Automatização da geração de código para robôs por meio de simulação e IA agêntica
Pesquisadores introduziram a robótica agêntica, uma metodologia em que equipes de agentes de inteligência artificial escrevem, testam e depuram softwares de operação de robôs em simulação. Essa abordagem evita a tradicional programação manual pesada e grandes requisitos de dados, atualizando com sucesso frotas comerciais de triagem de encomendas.
Revisado por Matheus Grangeiro
Números-chave
100,000years
lacuna de dados que impede robôs de adquirirem habilidades no mundo real rapidamente
less than an hourhour
tempo levado pela ferramenta de IA para criar e ajustar uma simulação de física
15,000packages
capacidade anual de triagem aumentada por robô na Ambi Robotics
30percent
fração da frota dos EUA da Ambi Robotics executando o comportamento atualizado
40years
duração da carreira de Ken Goldberg em robótica
1993year
lançamento público da World Wide Web
2022year
estreia do ChatGPT
Nível de evidência: Protótipo ou demonstração
Por que isso importa: A construção de robôs físicos exigiu historicamente coleta exaustiva de dados e ajustes manuais de comportamento, gerando uma enorme lacuna de dados.
Como a robótica agêntica automatiza a geração de código e simulação
Novos modelos de inteligência artificial permitem que grupos de agentes de inteligência artificial construam softwares de operação de robôs, executem testes virtuais e depurem instruções. Essa metodologia visa evitar obstáculos tradicionais envolvendo grandes requisitos de dados e programação manual pesada. O novo método substitui a coleta exaustiva de dados e os ajustes manuais de comportamento por geração automatizada de programas e verificação humana.
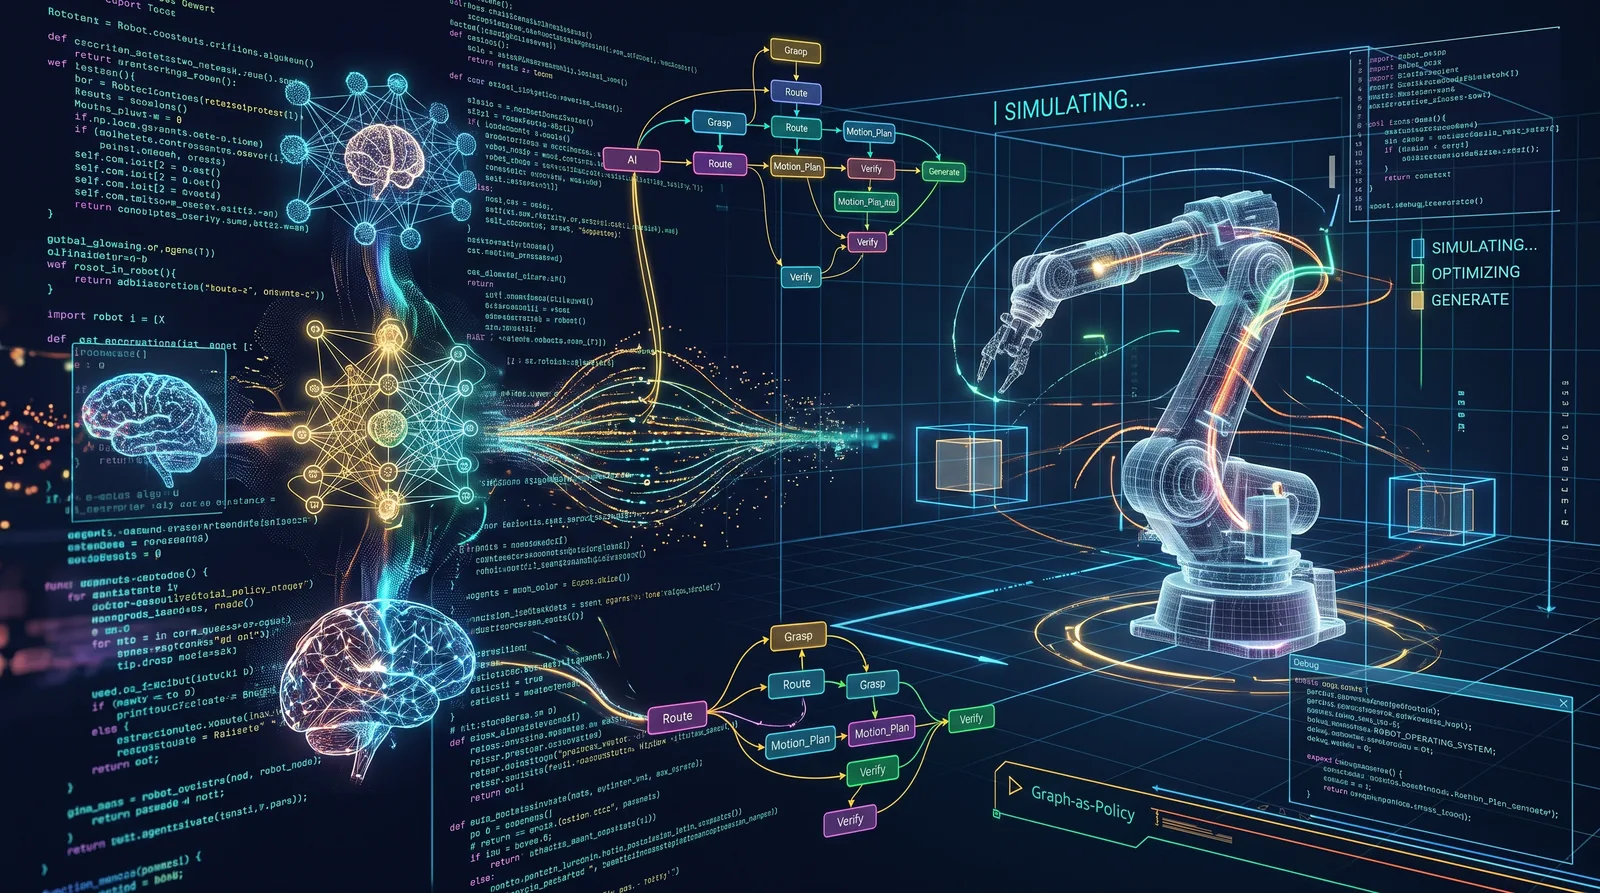
Pesquisadores organizam o código de robôs em blocos de construção modulares por meio de uma estrutura denominada Graph-as-Policy. Uma ferramenta de inteligência artificial permitiu aos investigadores gerar rapidamente simulações de física precisas a partir de clipes curtos de vídeo em menos de uma hora. Uma falha de teste envolvendo uma barra de metal forneceu imagens de erro que a inteligência artificial utilizou para atualizar sua simulação e software de controle.
Avaliando a transição da coleta de dados físicos para a simulação automatizada
A criação de software para robôs muda de ajustes manuais para geração automatizada de programas e verificação humana. Essa transição aborda diretamente uma lacuna de dados que dificulta a aquisição de habilidades robóticas no mundo real, que antes enfrentava uma disparidade de 100.000 anos de treinamento equivalente na internet. Em vez de depender puramente da coleta exaustiva de dados, a metodologia permite que agentes de inteligência artificial lidem com o ciclo de depuração dentro de ambientes virtuais.
A engenharia de software convencional para robôs depende de programação direta baseada em modelos ou de aprendizado por imitação sem modelos. A robótica agêntica une essas técnicas baseadas em modelos e sem modelos sem exigir dados de treinamento extras, organizando instruções em blocos de construção Graph-as-Policy. Essa estratégia híbrida permite que um robô físico execute com sucesso programas de controle gerados e refinados iterativamente em simulação.
Em ambientes comerciais, as novas práticas aumentaram a capacidade geral de triagem em 15.000 pacotes por robô anualmente na Ambi Robotics. A atualização de software foi implantada com sucesso em 30 por cento da frota da empresa nos Estados Unidos, provando que a geração virtual se traduz em maquinário físico. Embora implantada na triagem comercial de encomendas, o desenvolvimento de robôs para ambientes do mundo real continua lento, intensivo em dados e difícil de escalar, e os assistentes domésticos ainda não estão prontos para dobrar roupas.
Dos testes industriais às frotas comerciais de triagem de encomendas
A Ambi Robotics implementou as novas estratégias para processar registros de triagem de encomendas e testar revisões comportamentais. As informações de produção transformaram-se diretamente em atualizações comportamentais, aumentando a taxa de transferência geral para tarefas de triagem industrial. Os resultados dos testes da nova metodologia estão sendo compartilhados na Conferência sobre Aprendizado de Robôs.
A equipe de pesquisa está publicando código de código aberto utilizando o NVIDIA Isaac e um parâmetro de referência padrão para tarefas industriais. Outros roboticistas podem experimentar essas ferramentas e avaliar o desempenho do robô em tarefas industriais usando o parâmetro de referência recém-fornecido.
O que permanece desconhecido sobre os requisitos computacionais e taxas de erro
Os custos computacionais exatos e os requisitos de hardware necessários para executar as equipes de agentes de inteligência artificial permanecem não especificados. A operação de vários modelos de inteligência artificial simultaneamente para geração e depuração de código exige poder computacional significativo, mas figuras precisas estão ausentes nos relatórios atuais.
Taxas de falha específicas ou margens de erro observadas durante a transferência de simulação para robô real não estão detalhadas nas descobertas. Compreender com que frequência a depuração simulada falha antes de alcançar uma execução física bem-sucedida requer mais documentação.
O que a implantação da frota não mostra
- Pode parecer que os robôs agora podem aprender autonomamente qualquer tarefa física em ambientes domésticos. Na verdade: Os assistentes domésticos ainda não estão prontos para dobrar roupas, e o desenvolvimento de robôs para ambientes do mundo real continua lento, intensivo em dados e difícil de escalar.
Veredito: Um robô físico executou com sucesso programas de controle gerados e refinados iterativamente em simulação por inteligência artificial, aumentando a taxa de transferência de triagem em frotas comerciais de encomendas. No entanto, a construção de robôs para ambientes físicos continua difícil de escalar, e os assistentes domésticos ainda não estão prontos para tarefas domésticas não estruturadas.
Com base em reportagem de UC Berkeley. Este é um texto explicativo independente, escrito com palavras próprias e auxílio de IA; UC Berkeley não o revisou nem o endossou. Leia o original para ver todos os detalhes.